发那科弧焊机器人节气装置的动态控气
时间:2026-10-22 来源:互联网 阅读次数:
弧焊产线里气体损耗的构成,很少只集中在电弧燃烧的时段,很多工位长期沿用固定调压模式,气量设置以规避缺陷为优先,余量预留偏多。……
弧焊产线里气体损耗的构成,很少只集中在电弧燃烧的时段,很多工位长期沿用固定调压模式,气量设置以规避缺陷为优先,余量预留偏多。发那科弧焊机器人在不同工件批次的生产循环中,熔池的存续状态一直在变动,原有供气模式很难跟上这种变动节奏。WGFACS节气装置可适配发那科弧焊机器人,接入气路之后供气逻辑跳出传统恒流供气框架,把气量输出与电弧动态关联实现动态控气,电流大则多,电流小则少,保护气节约40%-60%。
焊枪在工件表面行走时,熔池的热输入不是恒定不变的。同一条焊缝内部,坡口深浅、板厚差异都会带来电流上的浮动,热输入更高的位置,熔融金属暴露范围更广,对屏蔽介质的需求更高。热输入降低之后,熔池收窄,维持防护所需的气量随之下降。这套装置依托焊机传回的电流信号完成按需供给,电流大则多,电流小则少,气量输出贴合熔池当下的受热规模,不会用统一标准覆盖全部焊段。
机器人程序编排里自带大量过渡动作,这些动作没有电弧生成,只是带动焊枪移动到下一处焊接点位。固定供气模式下,气体依旧顺着管路持续流出,这部分介质没有接触高温熔池,不会起到防护作用,只是直接散逸到工位空间。发那科机器人支持复杂的路径编排,多层多道焊、分段焊接的工序里,这类无电弧过渡动作占比会拉高,累积起来形成可观的介质消耗。装置识别电弧熄灭信号之后,会下调输出水平,弱化这类无意义排放。
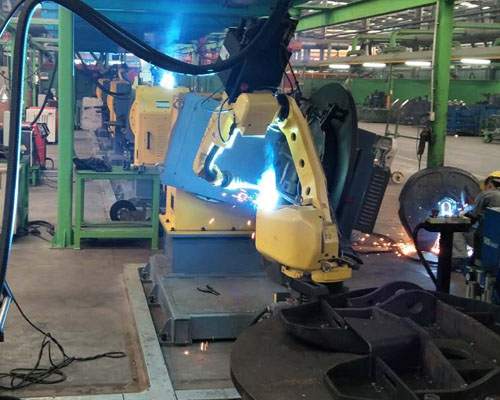
工装换型带来的参数变动,也会间接影响气体消耗。不同品类工件上线,焊接工艺参数会重新调整,原有减压阀的设定值如果没有同步改动,气量和熔池需求就会出现错位。不少现场人员为减少调试风险,不会频繁改动调压旋钮,宁可保留偏大的气量。装置不需要跟随工装换型做手动参数改写,电流信号的变化会自动带动气量调整,新工艺投入使用之后,供气匹配状态可以自行适配,省去反复校准气路的操作。
焊缝质量的约束条件会限定气量调节的浮动区间。承载类构件的焊缝对气孔、氧化类缺陷容忍度偏低,气量下调不能突破防护底线。装置内部设置有基础流量阈值,无论电流怎么回落,输出都不会低于这个水平,避免空气侵入熔池。收弧阶段的滞后送气功能保留,熔池冷却凝固的这段时间,屏蔽介质持续供给,防止高温焊道表面氧化。新的供气模式落地前,会选取车间常用工件做试焊,核对外观成型以及内部检测结果,确认工艺状态稳定之后,再投入批量生产。
装置和发那科弧焊系统之间的对接方式,不需要改动机器人底层程序。信号采集取自焊机侧的电流回路,只读取状态信号,不会干预送丝、起弧、行走的原有逻辑。气路对接采用串接形式,原有管路布局、焊枪安装位置都维持原样,改造作业的耗时可以压缩,产线停机窗口不用拉长。多条独立机器人工作站并行排布的车间,各个工位可以单独加装,单台装置的运行不会干扰相邻工位的供气和信号。
发那科弧焊机器人搭配WGFACS节气装置之后,静态供气的模式被动态跟随式供气替代,介质输出跟随电弧热输入变化调整,按需供给的机制适配多层多道、频繁换型的弧焊工况。熔池防护标准维持原有工艺要求,多余的气体排放得到控制,长期连续生产过程中,工位的气体耗用成本逐步回落。
免责声明:本网部分文章和信息来源于互联网,本网转载出于传递更多信息和学习之目的。如转载稿涉及版权等问题,请立即联系网站所有人,我们会予以更改或删除相关文章,保证您的权利。
下一篇:没有了
相关资讯
- 发那科焊接机器人氩气降耗策略(2026-09-24)
- 发那科弧焊机器人氩气省气秘诀(2026-09-21)
- 发那科弧焊机器人省气设备(2026-09-16)
- 发那科弧焊机器人氩气节气设备(2026-08-28)
- 发那科弧焊机器人保护气省气新方案(2026-08-24)
- 发那科机器人铝材框架焊接节气装置(2026-08-18)
声明:本站提及的品牌及图片仅用于说明维修机型,本公司未获得品牌授权,非官方授权售后。子锐机器人是一家独立的第三方机器人技术服务商,为客户提供更高效率、更优成本、更全服务的选择。