发那科机器人铝制储罐焊接省气设备
时间:2026-10-12 来源:互联网 阅读次数:
铝制储罐焊接对保护气体有着严苛的要求,铝材高温熔池极易和空气中的氧氮元素发生反应,焊缝表面容易生成氧化膜,影响焊缝成型品质。……
铝制储罐焊接对保护气体有着严苛的要求,铝材高温熔池极易和空气中的氧氮元素发生反应,焊缝表面容易生成氧化膜,影响焊缝成型品质。发那科机器人承担储罐筒体、封头以及拼接位置的焊接作业,整套工序包含长段连续焊缝与局部修补焊,焊接参数会跟随板材厚度和坡口形态产生变动。传统供气管路保持固定流量输出,焊枪只要处于待命状态,保护气就持续向外释放,机器人移动到新焊接点位、变位机转动调整储罐姿态的阶段,气体依旧保持原有流量,大量保护气在非焊接时段持续流失。WGFACS省气设备接入发那科机器人铝制储罐焊接的气路系统,适配发那科焊接机器人铝焊工艺的用气需求调控气体输出,保护气节省40%-60%。
铝焊接过程中电弧能量的变化直接改变熔池的受热范围,保护气供给量需要跟随电弧状态同步调整。WGFACS省气设备依托焊机采集的电流信号实现按需供给,电流大则多,电流小则少。电弧开启,焊接电流上升,设备自动提升保护气的输出流量,形成稳定的气层包裹高温铝熔池。电流数值下调,熔池受热面积收缩,保护气供给量同步降低,匹配当前工况的防护需求。这套调控方式跳出固定流量的供气逻辑,气体输出量贴合熔池实时状态,不会持续输送超出工艺所需的气体。
铝制储罐生产车间内,保护气耗材的开支长期占据焊接工序成本里较高的比重。储罐工件体型偏大,单台工件的焊接周期较长,变位机往复转动、焊枪跨区域移动会占用不少工时,这类非熔焊阶段的气体损耗会不断累积。固定供气模式下,操作人员为规避气孔、夹渣等缺陷,通常会把供气流量设置在偏高区间,过量气流还会扰动铝熔池,反而诱发焊缝成型缺陷。WGFACS省气设备把气体释放限定在电弧维持的时段,动作切换间隙的气体排放得到约束,减少不必要的耗材消耗,气流状态适配铝材焊接的工艺特性,降低因气流扰动带来的焊缝返修工作量。
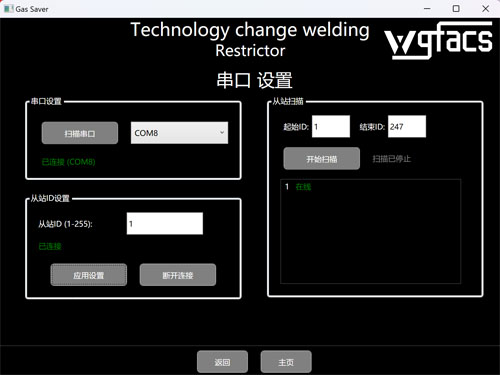
WGFACS省气设备的硬件结构可以直接对接发那科机器人焊接系统,改造阶段不需要改动机器人本体的运动程序,原有焊枪、送丝组件均可保留继续使用。设备串联布置在气源减压阀与焊枪管路之间,信号线路对接焊机的电流采集端口,实时抓取电弧运行数据作为气量调节依据。设备本体占用空间有限,能够放置在机器人底座旁侧或者气源柜内部,不会干扰储罐工件的装夹与变位机旋转动作,不会挤占工件进出工位的活动空间。现场改造的作业内容集中在气路接口对接与信号线路布设,工位停机的时长控制在较短范围,降低改造对车间生产排布带来的影响。
铝制储罐包含筒体对接、封头连接、接管装配等多种焊缝类型,不同焊缝选用的焊接电流区间存在明显差别。筒体长焊缝连续焊接阶段会使用偏大电流,熔池宽度增加,需要足量保护气隔绝空气。接管位置的短焊缝、盖面工序选用偏小电流,熔池范围收窄,维持防护效果所需的气量随之下降。WGFACS省气设备自主完成气量动态调节,不需要现场人员在不同焊缝之间手动调整减压阀参数。单台储罐工件多段不同参数焊缝连续加工时,气量跟随电弧状态自动切换,减少人工干预带来的参数波动,维持焊缝成型的稳定状态。
长期恒定流量供气,管路减压阀持续承受稳定气流冲击,阀体内部构件老化速度会加快。WGFACS省气设备承担气量动态调节的职能,原有减压阀仅负责基础稳压工作,削减气流频繁变化对原有供气配件带来的损耗。WGFACS省气设备接入完成后,需要结合铝制储罐工位的焊接工艺开展调试工作。调取工位各类焊缝对应的焊接参数,核验电流信号采集的稳定程度,微调气量响应的变化速率,规避气量切换滞后影响铝熔池防护效果。调试工作依托试板焊接开展,试板焊缝成型达到车间工艺标准之后,再投入储罐工件的批量生产。
工位日常管护的操作门槛不高,车间运维人员掌握基础气路巡检技能即可完成WGFACS省气设备的维护工作。定期查看气路接头有没有气体渗漏,擦拭设备表面堆积的焊接烟尘,检查信号线缆外皮的完好状态。管护内容可以并入工位现有的巡检清单,不用新增复杂检测工具。设备运行不会干预发那科机器人的运动控制逻辑,机器人原有安全机制、程序调用方式保持不变,现场操作人员沿用熟悉的方式启动焊接程序,不用重新学习机器人操作流程。保护气消耗得到合理管控,焊接工序耗材支出得到优化,铝制储罐机器人焊接工位的气体使用模式形成新的运行习惯。
免责声明:本网部分文章和信息来源于互联网,本网转载出于传递更多信息和学习之目的。如转载稿涉及版权等问题,请立即联系网站所有人,我们会予以更改或删除相关文章,保证您的权利。
下一篇:没有了
相关资讯
- 发那科焊接机器人氩气40%-60%降耗方法(2026-10-08)
- 发那科焊接机器人氩气降耗策略(2026-09-24)
- 发那科弧焊机器人省气设备(2026-09-16)
- 发那科焊接机器人如何规避气体损耗?(2026-09-11)
- 发那科机器人汽车结构件焊接省气装置(2026-09-08)
- 发那科机器人车架焊接省气装置(2026-09-02)
声明:本站提及的品牌及图片仅用于说明维修机型,本公司未获得品牌授权,非官方授权售后。子锐机器人是一家独立的第三方机器人技术服务商,为客户提供更高效率、更优成本、更全服务的选择。