发那科焊接机器人氩气40%-60%降耗方法
时间:2026-10-08 来源:互联网 阅读次数:
氩气保护焊接作业依靠持续输送的保护气体隔离空气,抑制熔池区域氧化,保障焊缝成型状态。……
氩气保护焊接作业依靠持续输送的保护气体隔离空气,抑制熔池区域氧化,保障焊缝成型状态。发那科焊接机器人在自动化工位长时间运转,整套供气系统保持固定流量输出,这种供气模式不会跟随焊接动作变化调整气量。机器人移动到非焊接的空走阶段,管路依旧持续向外排出氩气,大量气体直接散失到周边环境,持续拉高车间气体消耗。氩气采购成本逐年波动,连续生产的车间里,这类无意义的气体流失会持续增加生产开支,很多车间在维护焊枪、检查管线方面投入不少精力,却很少关注到供气流量匹配度带来的气体损耗。
WGFACS节气装置接入发那科焊接机器人的供气回路之后,建立起和焊接电流信号之间的联动,实现按需供给,电流大则多,电流小则少,氩气消耗降幅40%-60%。装置读取焊机输出的电流信号,识别熔池成型需要的保护气量,实时调整管路内部气体输出量。焊接电流数值提升,熔池受热面积扩大,装置自动上调气体流量,维持熔池表面稳定的气体保护层。焊接电流降低,熔池尺寸缩小,装置同步下调输出气量,减少气体排出。机器人执行空走移动,没有焊接电流输出,装置会把气体流量压缩到很低水平,只保留少量气流阻挡外部空气进入焊枪喷嘴,省去传统供气模式下持续不间断的大量气体排放。
氩气消耗的变化,和焊接工位的动作时序有紧密关联。发那科焊接机器人执行连续焊接任务时,一条工件的焊接流程包含起弧、持续熔敷、收弧以及工件之间的移动跳转。传统供气方案从起弧前就开启固定流量,一直维持到整套工件焊接结束,跳转移动的这段时间,保护气体没有参与熔池防护,只是持续向外释放。WGFACS节气装置跟随焊接电流信号变动气量,把气体供给集中在熔池成型的有效时段,压缩其余阶段的气体输出。不同工件的焊缝长短、焊接参数存在差异,实际降耗比例会随工位工况出现浮动,长时间持续生产,气体用量的下降幅度会逐步显现。
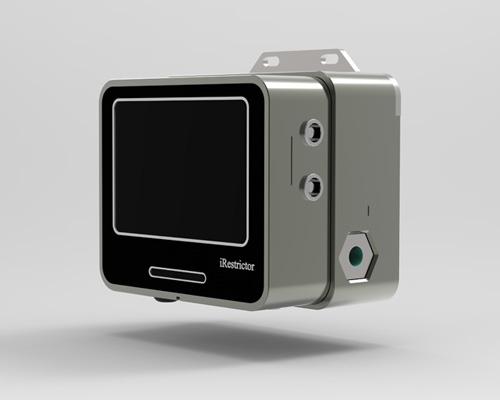
装置安装过程不需要改动发那科焊接机器人本体结构,也不用修改机器人内部的运动程序。整套设备串联在氩气气源和焊枪之间,完成管线对接和信号接线之后,进行基础参数匹配,就可以和原有焊接系统协同运行。现场调试只需要匹配焊机电流信号的采集方式,校准气量调节对应的电流区间,适配工位常用的焊接参数。调试完成之后,装置自主完成气量调节,不需要操作人员额外操作,机器人原有焊接动作、焊缝成型相关的参数设置保持不变,车间操作人员不用重新学习复杂的操作流程,不会打乱原有工位的生产节奏。
氩气保护效果的稳定性,是车间选用节气设备重点考量的方向。气量动态调节的过程中,装置不会中断保护气体供给,仅根据焊接电流改变流量大小。起弧瞬间的气体供给会维持稳定,避免空气侵入造成焊缝气孔,收弧阶段的气体输出也会按预设逻辑维持一段时间,保护冷却阶段的熔敷金属。装置内部的调节元件响应速度适配机器人焊接的动作节奏,电流信号变化之后,气量调整可以同步跟进,不会出现气量滞后带来的保护失效。焊缝外观以及内部质量,维持和改造前相近的水平,不会因为气量调节出现明显波动,车间原有焊缝检验标准可以继续沿用。
车间现场的环境条件会对节气装置的运行状态带来一定影响。焊接工位漂浮的金属粉尘、焊渣碎屑,需要定期清理装置外部表面,保持信号采集线路接头的洁净,减少杂质带来的信号干扰。供气前端的调压部件需要保持正常状态,气源压力出现大幅波动时,会影响装置气量调节的效果。日常巡检可以观察装置运行指示灯状态,核对气瓶消耗速率的变化,记录不同班次的氩气使用量,掌握降耗的实际情况。发现气量调节出现异常,及时关停装置并检查管线接头,排查管路泄漏或是信号线路接触问题。
不少自动化焊接车间,在引入这套节气装置之后,气瓶更换频次出现明显下降,气体采购的月度开支得到控制。持续运行的焊接工位,气体消耗量的缩减带来稳定的成本回落,减少气瓶转运、更换这类配套作业的频次,降低现场人员在气瓶搬运环节的工作量。装置运行期间产生的运维投入处于较低水平,只需要按照周期做外部清洁和管线接头检查,核心调节部件的使用寿命可以匹配车间长期生产计划。
氩气降耗改造不需要一次性改造全部工位,可以挑选单台发那科焊接机器人工作站先行部署,采集一段时间内的气体消耗数据,对比改造前后的用气情况,再安排其余工位的改造计划。分步实施的方式能够降低改造带来的生产影响,方便车间结合自身生产计划安排实施进度。这套依托WGFACS节气装置的降耗方案,依托电流联动的按需供气逻辑,把氩气供给和焊接实际需求匹配起来,减少非焊接时段的气体流失,在不改动机器人焊接工艺的前提下,控制氩气资源的无谓消耗。
免责声明:本网部分文章和信息来源于互联网,本网转载出于传递更多信息和学习之目的。如转载稿涉及版权等问题,请立即联系网站所有人,我们会予以更改或删除相关文章,保证您的权利。
下一篇:没有了
相关资讯
- 发那科焊接机器人氩气降耗策略(2026-09-24)
- 发那科弧焊机器人氩气省气秘诀(2026-09-21)
- 发那科焊接机器人如何规避气体损耗?(2026-09-11)
- 发那科机器人汽车结构件焊接省气装置(2026-09-08)
- 发那科机器人车架焊接省气装置(2026-09-02)
- 发那科弧焊机器人氩气节气设备(2026-08-28)
声明:本站提及的品牌及图片仅用于说明维修机型,本公司未获得品牌授权,非官方授权售后。子锐机器人是一家独立的第三方机器人技术服务商,为客户提供更高效率、更优成本、更全服务的选择。