发那科机器人R-2000iB伺服电机线圈烧坏维修
时间:2026-10-17 来源:互联网 阅读次数:
伺服电机线圈烧坏是重载机器人产线停机时比较棘手的故障,R-2000iB在搬运、点焊工位长期大负载运转,线圈绝缘层过热老化之后,匝间短路逐步扩大,最终触发驱动器过流保护。……
伺服电机线圈烧坏是重载机器人产线停机时比较棘手的故障,R-2000iB在搬运、点焊工位长期大负载运转,线圈绝缘层过热老化之后,匝间短路逐步扩大,最终触发驱动器过流保护。现场遇到电机过流报警,不能直接认定线圈烧毁,驱动器故障、机械卡滞、绝缘下降都会产生近似报警。发那科机器人维修需要先区分真正的线圈烧坏与假性过流,再根据线圈损坏程度决定维修方式,同时排查过热诱因,防止更换之后再次烧毁。
故障初判阶段,先借助电气测量缩小范围。断开电机动力线,保持驱动器输出端连接,上电观察驱动器报警是否依旧出现。报警消失,故障指向电机本体;报警依旧存在,问题出在驱动器功率模块。保持驱动器侧断开,对电机侧开展测量,使用绝缘仪表测量三相绕组之间以及绕组对地的绝缘电阻,绝缘电阻数值偏低,说明线圈绝缘已经失效。测量三相绕组直流电阻,三组数值偏差过大,代表绕组内部存在匝间短路。测量过程同步观察电机外观,线圈烧坏的电机会散发明显焦糊气味,外壳局部变色,接线端子附近有熏黑痕迹,这些直观现象可以辅助判断损坏程度。
线圈损坏程度不同,处置方式存在区别。绝缘电阻轻微下降、绕组电阻基本平衡,线圈尚未形成短路,可以先清洁电机内部,烘干处理之后复测绝缘,达标之后继续观察使用。绕组之间已经短路、电机外壳出现熏黑痕迹,线圈整体老化严重,这类情况发那科机器人维修价值有限,直接更换同规格伺服电机更稳妥。个别场景下选择重新绕制线圈,需要匹配原厂漆包线规格与绕线工艺,绕制完成做浸漆烘干处理,重新做动平衡校验,维修成本与周期都要提前评估,和全新电机做对比再做决定。
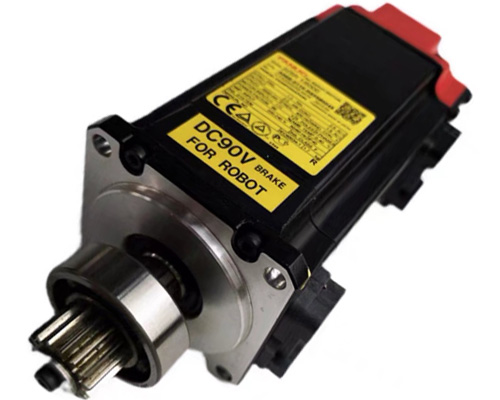
更换电机之前,必须查清线圈烧坏的诱因,否则新电机上线之后会在相近周期再次烧毁。过热诱因分布在多个环节,机械侧阻力增大,电机持续输出过大扭矩,绕组温升超标,绝缘层加速老化。检查对应关节减速箱润滑状态,润滑脂干结、齿轮磨损会增大转动阻力。负载侧卡滞、末端工装偏心,也会让电机长期超负荷运行。电气侧诱因包括驱动器输出异常、散热风道堵塞、制动抱闸未完全释放,抱闸片持续摩擦转子,电机带载启动,电流升高。冷却风扇性能下降,电机热量无法散出,长期高温环境运行,绝缘层寿命缩短。
电机拆装作业遵循重载机型的操作规范。松开电机与减速机连接螺栓,发那科机器人维修拆卸动力线与编码器线接头,做好标记记录针脚位置。取出旧电机时注意保护输出轴,避免磕碰轴颈,轴颈表面划痕会影响密封与连接。安装新电机之前,清洁安装法兰面,检查减速机输入轴转动状态,确认传动侧无卡滞。对齐定位销,对角分次拧紧连接螺栓,扭力按手册规定执行。插接动力线与编码器线,确认接头锁紧,针脚没有偏位。编码器零点需要在安装完成之后重新标定,零点偏差会造成关节动作异常。
上电调试环节,采用空载低速运行的方式逐步验证。接通电源,执行系统上电,清除历史报警,观察是否出现新告警。手动模式下单轴低速运转对应关节,持续监测电机电流与绕组温度,对比正常区间。多次往复运动,听辨电机运转声音,观察是否有异常震动。空载运行稳定之后,逐步加载,先挂载较轻工件,再过渡到工位常规负载,模拟现场作业轨迹连续运行,记录电流曲线,确认电机温度在合理范围。
发那科机器人R-2000iB伺服电机线圈烧坏维修从电气测量区分真烧与假性过流,按损坏程度选择发那科机器人维修方式,同步排查过热诱因,保障更换后的电机稳定运行,降低重载工位因电机故障造成的停机损失。结合本次故障,调整日常巡检项目,增加电机温升、运转声音的定期记录,温度持续偏高的轴位提前安排润滑与散热清理。
免责声明:本网部分文章和信息来源于互联网,本网转载出于传递更多信息和学习之目的。如转载稿涉及版权等问题,请立即联系网站所有人,我们会予以更改或删除相关文章,保证您的权利。
下一篇:没有了
相关资讯
- 发那科机器人M-20iA本体电缆A05B-1222-D001维修(2026-10-14)
- 发那科机器人R-2000iC本体电缆接地故障维修(2026-10-10)
- 发那科机器人M-900iA线缆断裂维修(2026-09-30)
- 发那科机器人本体线缆A05B-1222-D001断线维修(2026-09-23)
- 发那科机器人J3轴减速机A290-7221-Z411维修(2026-09-14)
- 发那科机器人伺服电机故障维修(2026-09-04)
声明:本站提及的品牌及图片仅用于说明维修机型,本公司未获得品牌授权,非官方授权售后。子锐机器人是一家独立的第三方机器人技术服务商,为客户提供更高效率、更优成本、更全服务的选择。