发那科工业机器人M-710iC日常保养方法
时间:2026-11-21 来源:互联网 阅读次数:
M-710iC适配多种工位场景,物料搬运、机床上下料以及打磨工序都较为常见,不同工况带来的损耗形式差异明显,日常发那科机器人保养不按固定清单依次执行……
M-710iC适配多种工位场景,物料搬运、机床上下料以及打磨工序都较为常见,不同工况带来的损耗形式差异明显,日常发那科机器人保养不按固定清单依次执行,而是依托设备每次运行反馈的异常信号,来分配检查侧重点。
日常巡检最先关注设备运行时的声音特征。在常规节拍下运转,区分摩擦声、气流声和伺服驱动本身的声响。如果异响只在特定角度出现,大多是管线相互剐蹭或是密封唇与壳体之间产生摩擦。将臂体移动到异响对应的姿态,发那科机器人保养查看线束排布,调整卡扣位置,消除持续接触摩擦的点位。打磨工位的粉尘更容易卡在密封唇边,轻轻擦拭表层堆积颗粒,留意密封材料有没有硬化、开裂,这类变化会降低对内部传动结构的防护能力。
关节油液的状态观察融入常态化巡检流程,不必等到规定更换周期才留意。巡检时查看关节壳体接缝位置,出现油迹渗出,代表密封屏障已经出现弱化。同等负载姿态下,伺服电流相比之前持续走高,也可以作为油液状态变差的参考信号。等到计划换油作业时,调整关节角度,让放油口处在合适位置,间断转动轴体,带出腔体内部沉淀的杂质,加注指定规格油液之后低速跑合,静置之后再确认油位。
末端工装和法兰的配合状态,会间接改变整机负载条件。夹具更换之后没有重新评估重心,持续带来额外冲击载荷,加速关节损耗。发那科机器人保养查看法兰接触面和定位销,清理积存碎屑,碎屑堆积会造成工装偏斜,力矩传递出现偏移。工装自带缓冲部件也要一并检查,缓冲效果减弱,抓取、放置工件的冲击直接传导至腕部关节,缓冲件弹性下降时安排更换。
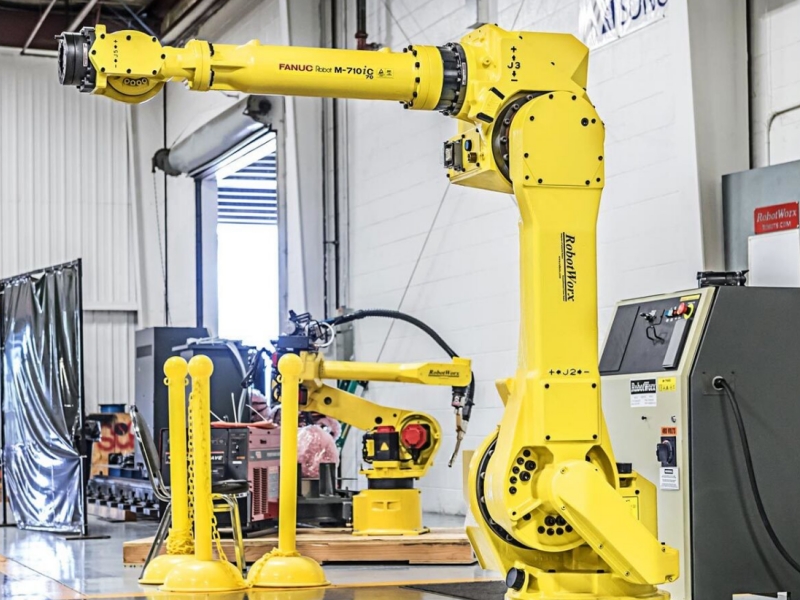
本体外部集成的管线束包含气管、信号线缆与感应线路,管线长期跟随臂体抬升回转,弯折位置护套容易老化。多次走到行程边界位置,观察管线拉伸、挤压的状态,护套表层出现裂纹的位置标记出来,后续持续跟踪。气路接头留意有无渗漏痕迹,渗漏会造成吸盘抓取力不稳定,影响工件转运的可靠性。
安全相关组件的检查适合穿插在每日开机前。依次触发急停开关、安全防护门,确认安全回路可以正常响应。触点长期使用之后表层氧化,会出现时通时断的情况,造成设备无规律停机。同时核对抱闸表现,把臂体停放在力矩负荷偏高的姿态,切断伺服输出,观察臂体有没有缓慢滑移,滑移趋势明显就安排检修制动组件。
R-30iB控制柜的日常观察重点放在散热与通讯状态。柜内风扇转动异常、散热鳍片积尘增多,会让驱动模块温升加快,重载运行时更容易触发保护。清理积尘时避开高压气流直冲电路板,检查柜内各端子的咬合情况,振动带来的松动会诱发通讯类告警。每次发那科机器人保养前备份工位程序和点位参数,降低意外丢失数据带来的调试工作量。
整套发那科机器人保养的验证方式依托现场生产轨迹,空载与带载分别运行,覆盖长距离移送、低位取料、换向动作,留意声响、电流波动和管线形变情况。本次保养记录标注发现的隐患、更换配件以及油液状态,结合工位工况类型、每日循环数量,调整后续巡检的频次。后续值班人员可以依托这些记录,重点跟踪已经标记的薄弱位置,提早识别部件老化带来的风险。
免责声明:本网部分文章和信息来源于互联网,本网转载出于传递更多信息和学习之目的。如转载稿涉及版权等问题,请立即联系网站所有人,我们会予以更改或删除相关文章,保证您的权利。
下一篇:没有了
相关资讯
- 发那科机器人2000iC 210F润滑保养步骤(2026-11-19)
- 发那科机器人R-2000iB/210FS保养(2026-11-18)
- 发那科机器人M-10iD/8L年度保养内容(2026-11-17)
- FANUC发那科M-900iA/400L机器人保养(2026-11-16)
- 发那科机器人M-20IA/20M保养(2026-11-13)
- 发那科机器人M-2000iA/1200润滑保养(2026-11-12)
声明:本站提及的品牌及图片仅用于说明维修机型,本公司未获得品牌授权,非官方授权售后。子锐机器人是一家独立的第三方机器人技术服务商,为客户提供更高效率、更优成本、更全服务的选择。