发那科机器人M-10iD/8L年度保养内容
时间:2026-11-17 来源:互联网 阅读次数:
M-10iD/8L属于加长臂轻量化机型,多用于小件焊接、搬运以及装配工序,机身自重较轻,但长臂伸展带来的惯性效应,让部件老化呈现出独有的特征……
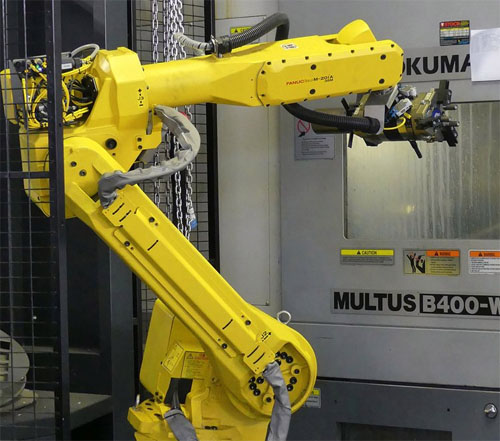
M-10iD/8L属于加长臂轻量化机型,多用于小件焊接、搬运以及装配工序,机身自重较轻,但长臂伸展带来的惯性效应,让部件老化呈现出独有的特征,发那科机器人保养工作围绕惯性冲击带来的各类损耗展开,不按固定空间顺序逐项点检。
伺服控制环路的状态,直接影响长臂换向阶段的稳定性。加长臂在快速启停时,惯性会反馈到驱动单元,长期反复作用容易造成伺服参数适配性下滑。发那科机器人保养调取系统内的伺服监控页面,查看换向瞬间的电流波动曲线,对比历史留存记录,波动幅度持续走高时,可结合工况微调增益参数。参数调整之后,需要多次试运行轨迹,观察臂体有无抖动现象,参数改动不宜一次性做大幅度变动。控制柜内部的散热风道同步清理,滤网上堆积的粉尘会抬高驱动模块的运行温度,加速电子元件老化,端子位置留意表层氧化或者受热变色痕迹。
关节密封件的损耗,和臂体摆动覆盖的角度区间相关。这类机型作业轨迹跨度大,密封唇持续在大范围角度下转动,车间里的粉尘、飞溅颗粒容易卡在密封边缘,持续刮擦橡胶表层。发那科机器人保养逐一查看各轴密封外缘,识别薄油膜这类早期渗油迹象,出现渗油的点位标记记录。针对高频处于远端姿态的关节,采集内部润滑油样,依据油液中杂质的占比,判断是否安排换油作业,其余轴位仅维持外观巡检,减少不必要的拆装。加注油品之后,运行多条跨度不同的程序,让油液在齿轮啮合区域流动分布。
限位感应组件的工作状态,会受到长臂惯性的间接影响。惯性偏大的情况下,触达限位的瞬时冲击力更高,感应开关长期承受震动,固定螺丝容易松动。检查限位开关的固定支架,轻晃支架判断有无旷量,擦拭感应面上附着的粉尘,避免信号识别延迟。配套缓冲橡胶表层如果出现压痕加深、弹性减弱的情况,及时更换,弱化冲击向传动关节传递。
末端腕部的负载变化,会反向传导至整条臂体。工装频繁拆装,法兰连接螺栓在惯性振动作用下,预紧力会缓慢衰减。拆开工装之后清理法兰接触面的粉尘碎屑,按规范力矩复核螺栓紧固状态。腕部内置的管线通道空间狭小,线缆在狭小空间内反复弯折,容易出现外皮磨损,发那科机器人保养时打开腕侧检修盖板,目视检查管线表层,有划痕、脆化迹象的管线做好标记,择期更换。配套气路做保压测试,排查缓慢泄漏的接头。
走线包的排布形态,适配长臂大范围俯仰回转。姿态切换时走线包弯折位置不断变化,管线和支架、钣金边缘的摩擦点位并不固定。松开束带重新梳理管线走向,规避长期挤压的位置,调整卡扣的固定点位,降低管线疲劳损伤的概率。示教器通讯线缆根部是应力集中区域,晃动线缆时观察信号反馈,排查间断性通讯异常的诱因。
基座支撑面的状态,是抑制整机振动的基础。虽然机型负载不大,但高频次换向带来的持续冲击,会让地脚垫片出现不均匀压缩,细小碎屑嵌入底座和安装面之间,形成局部支撑,放大回转振动。清理底座周边杂物,采集振动数据,振动数值偏高时对角微调地脚螺栓,不盲目松动所有紧固件。
保养后的验证分为两个阶段,先空载运行大跨度换向轨迹,观察启停阶段的抖动情况,再挂载工装持续循环作业,记录关节温升以及电流变化。整理发那科机器人保养收集的各项状态信息,存入运维台账,依据工位长臂伸展占比,动态调整油样抽检、管线排查的周期。
免责声明:本网部分文章和信息来源于互联网,本网转载出于传递更多信息和学习之目的。如转载稿涉及版权等问题,请立即联系网站所有人,我们会予以更改或删除相关文章,保证您的权利。
下一篇:没有了
相关资讯
- FANUC发那科M-900iA/400L机器人保养(2026-11-16)
- 发那科机器人M-20IA/20M保养(2026-11-13)
- 发那科机器人M-2000iA/1200润滑保养(2026-11-12)
- FANUC发那科机器人M-950日常保养技巧(2026-11-11)
- FANUC发那科机器人M900iB保养步骤(2026-11-10)
- FANUC发那科M-10iA工业机器人保养维护(2026-11-09)
声明:本站提及的品牌及图片仅用于说明维修机型,本公司未获得品牌授权,非官方授权售后。子锐机器人是一家独立的第三方机器人技术服务商,为客户提供更高效率、更优成本、更全服务的选择。