发那科机器人R-2000iB/210FS保养
时间:2026-11-18 来源:互联网 阅读次数:
R-2000iB/210FS适配汽车产线点焊工况,焊接过程的瞬时冲击不是均匀传递到每一处构件,损耗的显现节奏和常规连续搬运机器人存在明显区别……
R-2000iB/210FS适配汽车产线点焊工况,焊接过程的瞬时冲击不是均匀传递到每一处构件,损耗的显现节奏和常规连续搬运机器人存在明显区别,发那科机器人保养评估不再沿着管线、齿轮箱、控制柜的顺序逐项核查,而是以冲击带来的疲劳累积特征作为判断主线。
焊枪闭合产生的冲击会在臂体结构内部形成应力波,应力波优先在结构截面变化的位置汇聚,这类位置包含关节法兰过渡区域、大臂与小臂的连接段。静态目视很难捕捉材料内部的疲劳变化,只有在焊接起弧瞬间,位置跟随误差才会出现短暂抬升。空载移动时点位表现平稳,一旦焊枪接触工件完成闭合,误差信号就会出现波动,这是区分传动间隙发展和普通伺服参数漂移的重要线索。持续比对多批次焊接循环的误差曲线,波动幅度逐步扩大,代表局部配合间隙已经出现变化。
平衡油缸的压力状态变化,和产线换班后的温度波动存在关联。车间环境温度起伏会改变内部介质的膨胀特性,同一姿态下的平衡输出随之浮动,很多现场会直接判定油缸密封失效,忽略温度带来的间接影响。在一天内不同时段记录相同姿态下的压力读数,区分温度漂移和密封渗漏的差异,油缸铰接轴承的干涩摩擦,也会增加伺服侧的额外负载,补给润滑介质时控制用量,多余油脂容易吸附飞溅的焊渣颗粒。
管线束的损伤诱因,除了焊渣灼烧,还有焊枪水冷管路的凝露浸润。冷却水循环带来的温差,会在管线护套表面形成凝露,水汽顺着护套微小孔隙向内渗透,慢慢侵蚀内部线缆绝缘层。发那科机器人保养这类损伤发展周期很长,初期仅表现为绝缘阻值小幅下降,不会立刻触发告警,等到绝缘劣化到一定程度,才会在焊接大电流干扰下出现信号跳变。清理管线表面焊渣的同时,留意护套表层长期潮湿的区段,标记之后增加绝缘抽检频次。
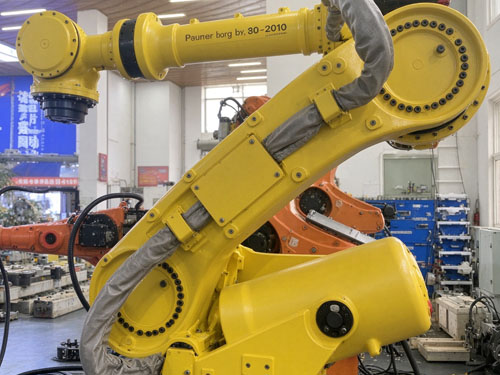
齿轮箱内部油液的劣化,受冲击搅动模式影响。间歇式的冲击载荷,会让啮合面反复经历油膜建立、瞬时破膜的过程,即便油液外观没有发黑,啮合表层也会产生微点蚀。油样采集不宜在设备刚停机的阶段完成,静置一段时间之后,观察底部沉淀颗粒物的多少,沉淀量增长速度,更能反映冲击带来的磨损进度。
点焊回路的电磁扰动,会沿着公共接地网络扩散。机器人本体接地和焊机接地共用排座时,焊接电流的回流波动会改变接地电位,编码器差分信号容易受到干扰。这类异常没有固定姿态,和焊枪通电时序同步,调整接地的布局方式,或是增加隔离措施,能够降低扰动带来的影响。端子表面的锈蚀,在水汽和金属粉尘共同作用下发展更快,发那科机器人保养定期清理端子表面附着物,维持接地链路的导通状态。
焊枪安装法兰的贴合面,金属碎屑会在反复冲击下挤压嵌入接触面。碎屑嵌入之后,法兰贴合不再均匀,局部区域承受更高的冲击载荷,螺栓疲劳速度加快。每次拆下焊枪,需要把贴合面细微碎屑清理干净,再执行螺栓锁紧作业,水冷接头的密封垫圈,长期在冷热交替环境下弹性衰减,也是需要同步留意的细节。
基座区域的焊渣结块,会改变支撑面的阻尼特性,点焊周期性冲击更容易激起结构共振。共振会放大所有连接位置的疲劳效应,形成互相促进的损耗循环。振动数据采集必须在带载焊接状态下进行,空载测试的振动信号不具备参考意义。
发那科机器人保养结束后的验证,避开单纯的点位移动测试,设置多组不同焊接厚度的工件模拟工况,持续采集冲击阶段的跟随误差、油缸压力以及通讯信号。采集的各项数据归入运维档案,后续巡检重点比对不同环境温度下的平衡压力与冲击误差变化。
免责声明:本网部分文章和信息来源于互联网,本网转载出于传递更多信息和学习之目的。如转载稿涉及版权等问题,请立即联系网站所有人,我们会予以更改或删除相关文章,保证您的权利。
下一篇:没有了
相关资讯
- 发那科机器人M-10iD/8L年度保养内容(2026-11-17)
- FANUC发那科M-900iA/400L机器人保养(2026-11-16)
- 发那科机器人M-20IA/20M保养(2026-11-13)
- 发那科机器人M-2000iA/1200润滑保养(2026-11-12)
- FANUC发那科机器人M-950日常保养技巧(2026-11-11)
- FANUC发那科机器人M900iB保养步骤(2026-11-10)
声明:本站提及的品牌及图片仅用于说明维修机型,本公司未获得品牌授权,非官方授权售后。子锐机器人是一家独立的第三方机器人技术服务商,为客户提供更高效率、更优成本、更全服务的选择。