FANUC发那科机器人M-20iD/25搬运机械手保养
时间:2026-11-07 来源:互联网 阅读次数:
发那科M-20iD/25属于中负载搬运机型,机身搭载中空腕部结构,适合机床上下料、工件转运、料箱分拣等工况,整机防护等级较高,在粉尘较多的加工车间也可稳定运行,载荷冲击集中在J1、J2、J3大关节……
发那科M-20iD/25属于中负载搬运机型,机身搭载中空腕部结构,适合机床上下料、工件转运、料箱分拣等工况,整机防护等级较高,在粉尘较多的加工车间也可稳定运行,载荷冲击集中在J1、J2、J3大关节,中空通道内部管线的损耗节奏和外置管线包存在明显区别,发那科机器人保养以载荷传递路径为核心,优先核查承力结构状态,再依次完成中空通道、关节润滑、电气单元的养护工作。
基座与大臂承力结构的外观和紧固检查,是整套保养流程的起始环节。这款机器人支持多种安装方式,不同安装姿态下,地脚螺栓承受的载荷方向存在差异,长期循环搬运带来的冲击,会慢慢降低螺栓预紧力,基座出现松动之后,末端位置偏差会逐步放大。发那科机器人保养查验地脚螺栓时,对照设备安装图纸确认各点位紧固状态,观察基座与安装面之间是否出现缝隙变化。臂体外壳表面光滑,粉尘、金属碎屑不容易大面积附着,但边角位置容易堆积加工碎屑,擦拭壳体时留意表面有无磕碰凹痕,凹痕附近的漆面破损,会加快基材锈蚀。限位挡块、防撞缓冲块同步查看,缓冲材料老化变硬之后,碰撞缓冲效果下降,冲击载荷直接传递至关节减速器,加速内部构件磨损,老化明显的缓冲件及时更换。
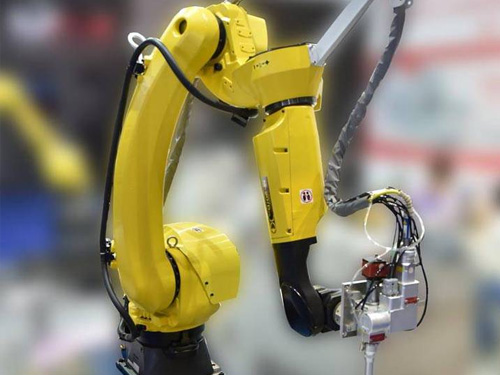
中空腕部通道内部管线的养护,是这款机型区别于普通搬运机器人的重点。57毫米中空通道容纳气管、信号线以及工装控制线,管线收纳在臂体内部,避开外部剐蹭,但是管线跟随腕部持续旋转弯折,通道内壁和管线之间会产生持续摩擦,表层绝缘层缓慢损耗。保养作业需要拆下腕部端盖,在断电锁止的状态下抽出管线,查看外皮磨损痕迹,重点关注管线弯折集中的区域。管线之间加装隔离衬垫,减少相互摩擦,气管表层出现硬化、折痕的管路优先更换,接头密封圈长期受压,弹性衰减会引发气路渗漏,逐路开展保压测试,渗漏点位更换密封件。管线复位时控制松弛余量,余量过小会加大旋转拉扯应力,余量过大又容易在通道内部堆积挤压。
各关节减速器的润滑养护,需要匹配搬运工况的载荷波动特征。工件抓取、抬升、放置的瞬间,关节承受冲击载荷,内部齿轮、轴承的润滑介质消耗速度高于匀速运动工况。调取系统负载记录,查看各轴长时间运行下的负载峰值,峰值偏高的轴位,适当缩短油液检查周期。放油阶段观察油液色泽与杂质含量,油液混入金属碎屑、粉尘之后,润滑性能下降,需要执行换油操作,更换过程同步检查轴端密封环,密封唇口出现硬化、划痕,会造成油液外泄,外界粉尘也会顺着缝隙进入腔体。加注对应规格润滑油之后,低速驱动关节往复转动,让油液均匀分布在啮合接触面,静置一段时间再核对油位,油位偏高容易造成运转时渗漏。运转过程记录关节声响,异响持续存在的轴位标记存档,在后续巡检增加观测频次。
控制柜与伺服驱动单元的养护,发那科机器人保养重点围绕散热和存储参数稳定开展。该机型配套的控制单元集成度高,内部驱动模块排布紧凑,加工车间的金属粉尘容易随气流进入柜体,附着在散热片表面,阻碍热量散出,模块温升抬升之后,随机报警的概率有所上升。采用低压干燥气流吹扫散热风道,吹扫时避开板卡针脚,防止元件移位。控制柜内部备份电池电压定期读取,电池电量衰减之后,断电重启容易丢失原点与程序参数,电压偏低时安排更换,更换操作压缩断电时长,降低参数丢失风险。动力线缆、编码器线缆的外部接头,检查端子有无发热变色,端子松动会造成接触电阻上升,负载大时容易触发伺服告警,松动端子按规范复紧。
发那科机器人保养项目完成之后,分阶段开展工况验证。先点动各轴遍历常规运动区间,留意运转声响和负载数值变化,确认无异常波动。空载运行多组现场搬运程序,覆盖不同抬升高度、旋转角度以及换向动作,监测气路压力、信号反馈状态。空载验证稳定之后,装配夹爪工装,挂载额定区间内工件,连续循环抓取转运工序,持续记录位置偏差与报警日志,观察负载曲线波动情况。保养台账做好记录,标注密封件更换点位、换油轴位、管线检查结果。日常巡检可以重点关注基座紧固状态、中空腕内部管线磨损、关节负载峰值变化,在损耗早期介入处置,维持搬运工位连续运转。
免责声明:本网部分文章和信息来源于互联网,本网转载出于传递更多信息和学习之目的。如转载稿涉及版权等问题,请立即联系网站所有人,我们会予以更改或删除相关文章,保证您的权利。
上一篇:发那科机器人‌M-410iC/185年度保养应该做什么
下一篇:没有了
相关资讯
- 发那科机器人M-900系列机械手标准保养(2026-11-05)
- 发那科机器人R-2000iC/165F保养维护(2026-11-04)
- FANUC发那科R-1000iA机器人保养步骤(2026-11-03)
- FANUC发那科机器人M-2000iA/900L换油保养(2026-11-02)
- FANUC发那科M-710iC机器人日常保养技巧(2026-10-30)
- M-900iA/350发那科FANUC工业机器人保养(2026-10-28)
声明:本站提及的品牌及图片仅用于说明维修机型,本公司未获得品牌授权,非官方授权售后。子锐机器人是一家独立的第三方机器人技术服务商,为客户提供更高效率、更优成本、更全服务的选择。