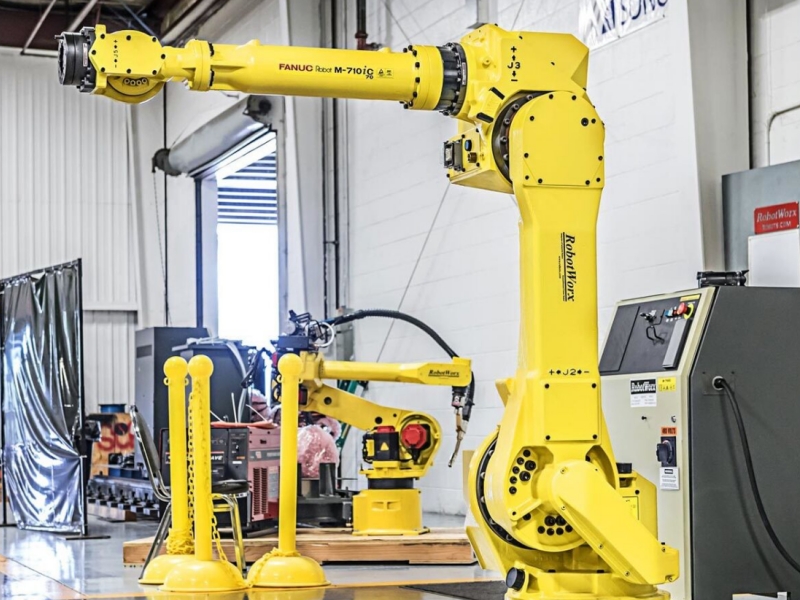
FANUC发那科M-710iC机器人日常保养技巧
时间:2026-10-30 来源:互联网 阅读次数:
M-710iC作为通用性较强的中载机器人,可适配机加工上下料、铸件搬运、去毛刺等多种工序,不同工况带来的损耗形式存在明显差异。部分产线将它布置在机床旁,持续接触切削液雾滴;另有工位用来处理铸件,空气中漂浮大量硬质颗粒。……
M-710iC作为通用性较强的中载机器人,可适配机加工上下料、铸件搬运、去毛刺等多种工序,不同工况带来的损耗形式存在明显差异。部分产线将它布置在机床旁,持续接触切削液雾滴;另有工位用来处理铸件,空气中漂浮大量硬质颗粒。日常发那科机器人保养的核心思路,是建立一套贴合工位环境的观察习惯,依靠碎片化的点检捕捉缓慢演化的损伤信号,点检发现的隐患做好登记,等待计划停机时段安排维修,避免小问题逐步发展成停机故障。
很多损耗的早期信号,藏在程序循环结束之后臂体静置的状态当中。当班操作人员在生产收尾阶段,将机器人停靠至待机原点位置,观察臂体自然静置时的姿态变化。正常情况下,断电抱闸锁止之后,臂体位置不会出现肉眼可察的缓慢偏移。上臂或者腕部出现小幅下坠,说明平衡组件或者关节内部阻尼已经发生变化,这类变化进程缓慢,单次观察很难察觉,需要连续多天对比静置姿态。同时查看管线包自然垂落的形态,反复运动形成的疲劳弯折,会让管线包在固定位置形成折痕,折痕持续加深之后,内部线缆更容易出现损伤,这些现象都需要记录在巡检台账当中。
平衡弹簧组件是这款机型上臂结构里很有特点的部分,也是常规发那科机器人保养里容易漏掉的区域。上臂自重依靠弹簧拉力抵消,弹簧长期处于交变拉伸状态,弹力会慢慢衰减,衰减之后电机在抬升动作需要输出更大力矩。打开平衡机构外侧护罩,观察弹簧表面涂层状态,切削液雾气附着之后,表层涂层会出现点状锈蚀。锈蚀持续发展,弹簧丝容易产生应力裂纹,裂纹扩大之后会出现断裂。检查时不需要拆解弹簧,只记录弹簧表面锈蚀点位与上臂抬升阶段的负载读数,负载持续走高且和弹簧锈蚀同步出现,就需要维修拆解,评估弹簧是否需要更换。
关节润滑介质的状态判断,不能只等待到预定换油周期再取样。如果工位长期暴露在切削液环境,水汽更容易渗入关节腔体,油品乳化会提前发生。在计划停机窗口,选择负载最重的几个关节优先取样,取样时留意排油口螺纹位置,切削液残留容易顺着螺纹缝隙流进腔体。取出少量油样静置一段时间,观察油液是否出现分层,分层现象代表水分已经混入介质。没有分层但油液浑浊,多是外部粉尘进入腔体,齿轮啮合磨损产生碎屑。油样检测之后,再决定是否执行换油操作,避免油品状态尚可却提前更换,造成不必要的耗材消耗。
控制柜周边的空间布局,也会间接影响机器人的运行稳定性。不少机床产线布局紧凑,控制柜紧贴机床外壁,机床工作时产生的振动持续传递至柜体内部。振动长期作用下,柜内板卡、接线端子会慢慢松动,出现偶发通讯报警。整理控制柜周边杂物,保证柜体通风口不被工件、料箱遮挡,清理滤网时,同步轻晃接线端子,确认没有虚接。系统电池更换前,确认所有工位程序、工装负载文件已经导出保存,电池更换完成之后,核对原点信息,减少后续调试工作量。
全部发那科机器人保养项目完成之后,测试方式侧重模拟待机和启停切换的工况。先让机器人多次走原点停靠流程,抬升上臂之后断电抱闸,静置一段时间再上电,确认没有位置偏移报警。空载走完工位全部动作路径,重点验证上臂抬升、下放的动作阶段,监控力矩曲线的变化。空载测试稳定,再挂载常规工装,执行多轮上下料循环,观察启停瞬间的振动幅度,连续循环之后没有异常告警,再交付班组投入生产。
每一次保养记录平衡弹簧状态、油样情况、静置姿态变化,长期跟踪数据变化趋势。M-710iC的保养重点,在于捕捉平衡机构、密封结构、管线疲劳带来的隐性变化,根据现场环境灵活调整检查侧重点,维持多用途中载工位平稳运转。
免责声明:本网部分文章和信息来源于互联网,本网转载出于传递更多信息和学习之目的。如转载稿涉及版权等问题,请立即联系网站所有人,我们会予以更改或删除相关文章,保证您的权利。
上一篇:发那科机器人本体电缆A05B-1224-D011断裂维修
下一篇:没有了
相关资讯
- M-900iA/350发那科FANUC工业机器人保养(2026-10-28)
- FANUC发那科机器人M-410iB本体保养细节(2026-10-27)
- 发那科码垛机器人M-900年度保养需要做什么(2026-10-23)
- 发那科机器人M-410iC换油保养(2026-10-20)
- FANUC发那科机器人M-710iC年度保养计划(2026-10-16)
- 发那科M-20iD机器人标准保养指南(2026-10-13)
声明:本站提及的品牌及图片仅用于说明维修机型,本公司未获得品牌授权,非官方授权售后。子锐机器人是一家独立的第三方机器人技术服务商,为客户提供更高效率、更优成本、更全服务的选择。